


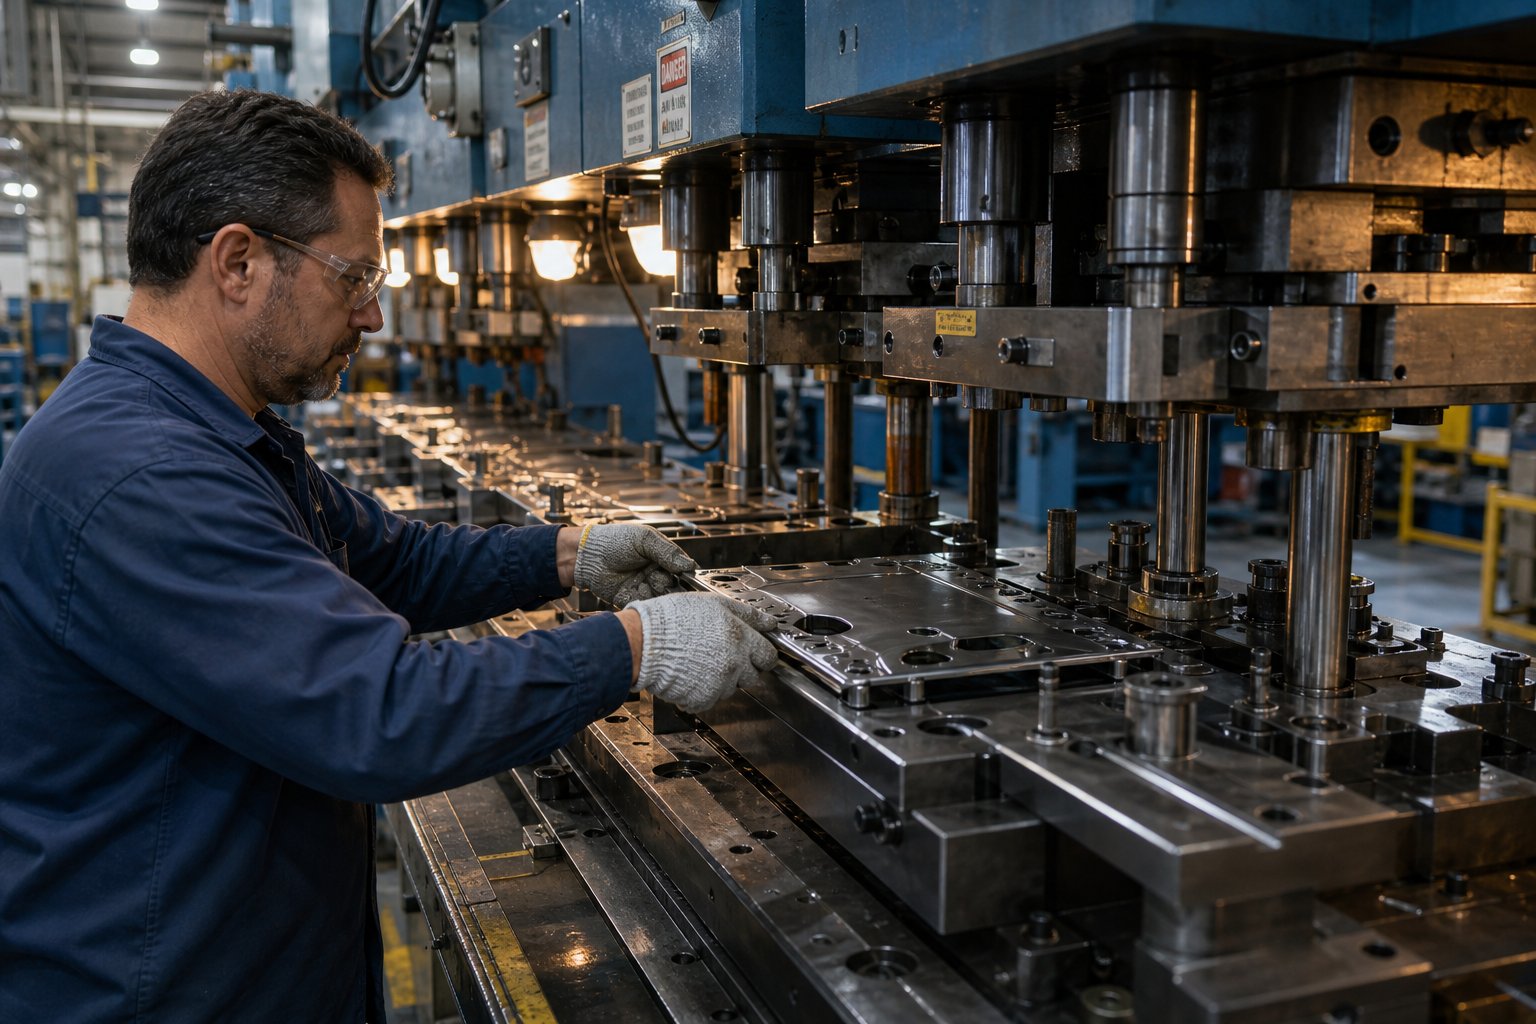
手動トランスファーダイスタンピングとは何ですか、またそれが重要である理由
ツールの見積もりを受け取ったとき打ち抜き金属部分、品目で価格の背後にあるプロセス哲学が説明されることはほとんどありません。これらの数字の背後にある最も一般的に誤解されている方法の 1 つは、手動トランスファー ダイ スタンピングです。これは、複数のステーションでの成形精度とオペレーターの実践的な制御を組み合わせたプロセスです。-あなたが生産方法を評価している製造エンジニアであっても、サプライヤーの提案を解読しようとしているバイヤーであっても、このプロセスを理解することで、机上に届くすべての見積書の読み方が変わります。
手動トランスファーダイスタンピングの定義
手動トランスファーダイスタンピングは、人間のオペレーターが個々のワークピースをプレス機内の別々のダイステーション間で物理的に移動させる金属成形プロセスであり、最終的な部品形状が達成されるまで、各ステーションでブランキング、絞り加工、ピアッシング、トリミングなどの個別の操作が実行されます。
会話の中でいくつかの用語が絡まりがちなので、整理してみましょう。あトランスファーダイ工具そのもの、つまり部品を段階的に形成するように設計された一連の独立したダイ ステーションを指します。あトランスファープレスはこれらのステーションを収容し、成形用のトン数を提供する機械です。転写スタンピングより広範なプロセス カテゴリです。これらのいずれかの前に「手動」という言葉が付いている場合、ステーション間の部品の移動がロボット アームや機械的なフィンガーではなく、熟練したオペレーターに依存していることを示します。
自動搬送金型や順送金型との違い
順送金型のセットアップを想像してください。連続した金属ストリップが一連のステーションを通過し、部品は最終的な切断までそのストリップに接続されたままになります。ストリップ自体が搬送機構として機能します。自動トランスファースタンピングでは、個々のブランクは人間の介入なしに機械式グリッパーまたはロボットシステムを介してステーション間を移動します。
手動転送はこれらのアプローチの間に位置します。自動搬送と同様に、ワークピースは連続ストリップの一部ではなく、自由な個別のブランクです。これにより、パーツをステーション間で回転、反転、または位置変更することができ、ストリップフィード順送金型では製造できない複雑な形状を実現できます。-決定的な違いは、訓練を受けたオペレーターが各段階で触覚フィードバックと視覚検査を使用して各搬送を処理することです。ロボットグリッパーやプログラム可能な動作パスはなく、プロセスの知識に基づいて経験豊富な手が導かれるだけです。
順送金型は、大量の小型部品に優れています。-自動搬送ラインは、大型または複雑な部品を生産速度で処理します。手動転送は、部品の複雑さによって自由な状態操作が必要となるスペースを占有しますが、量や予算の都合上、自動化への設備投資が正当化されません。{3}}
現代の製造においてこのプロセスが依然として重要である理由
インダストリー 4.0 の時代に、なぜどの工場も手作業による部品の取り扱いに依存するのか疑問に思われるかもしれません。答えは経済性と柔軟性です。すべてのプレス部品が年間 500,000 個の量で生産されるわけではありません。すべてのプロジェクトにロボット統合のためのリードタイムや予算があるわけではありません。また、すべての部品ジオメトリが自動ツールを正当化できるほど長くフリーズされたままになるわけではありません。
手動トランスファー ダイ スタンピングは、少量から中量の生産、プロトタイプの検証、サイズや成形の複雑さにより連続的なストリップ フィードが不可能な部品に引き続き関連します。{0}{1}オペレーターは組み込みの品質チェックポイントとなり、材料の欠陥、供給ミス、または異常の形成をリアルタイムで検出します。-確かに人間的要素によって変動性が生じますが、厳格な自動化では太刀打ちできない適応性も導入されます。
この記事はベンダー中立のエンジニアリング リソースです。{0}セールストークもブランドのひいきもありません。目的は、次のプロジェクトに手動転送が適しているかどうかを評価するための技術的および経済的なフレームワークを提供し、ツールの見積もりの中に何が隠されているかを正確に確認できるようにすることです。
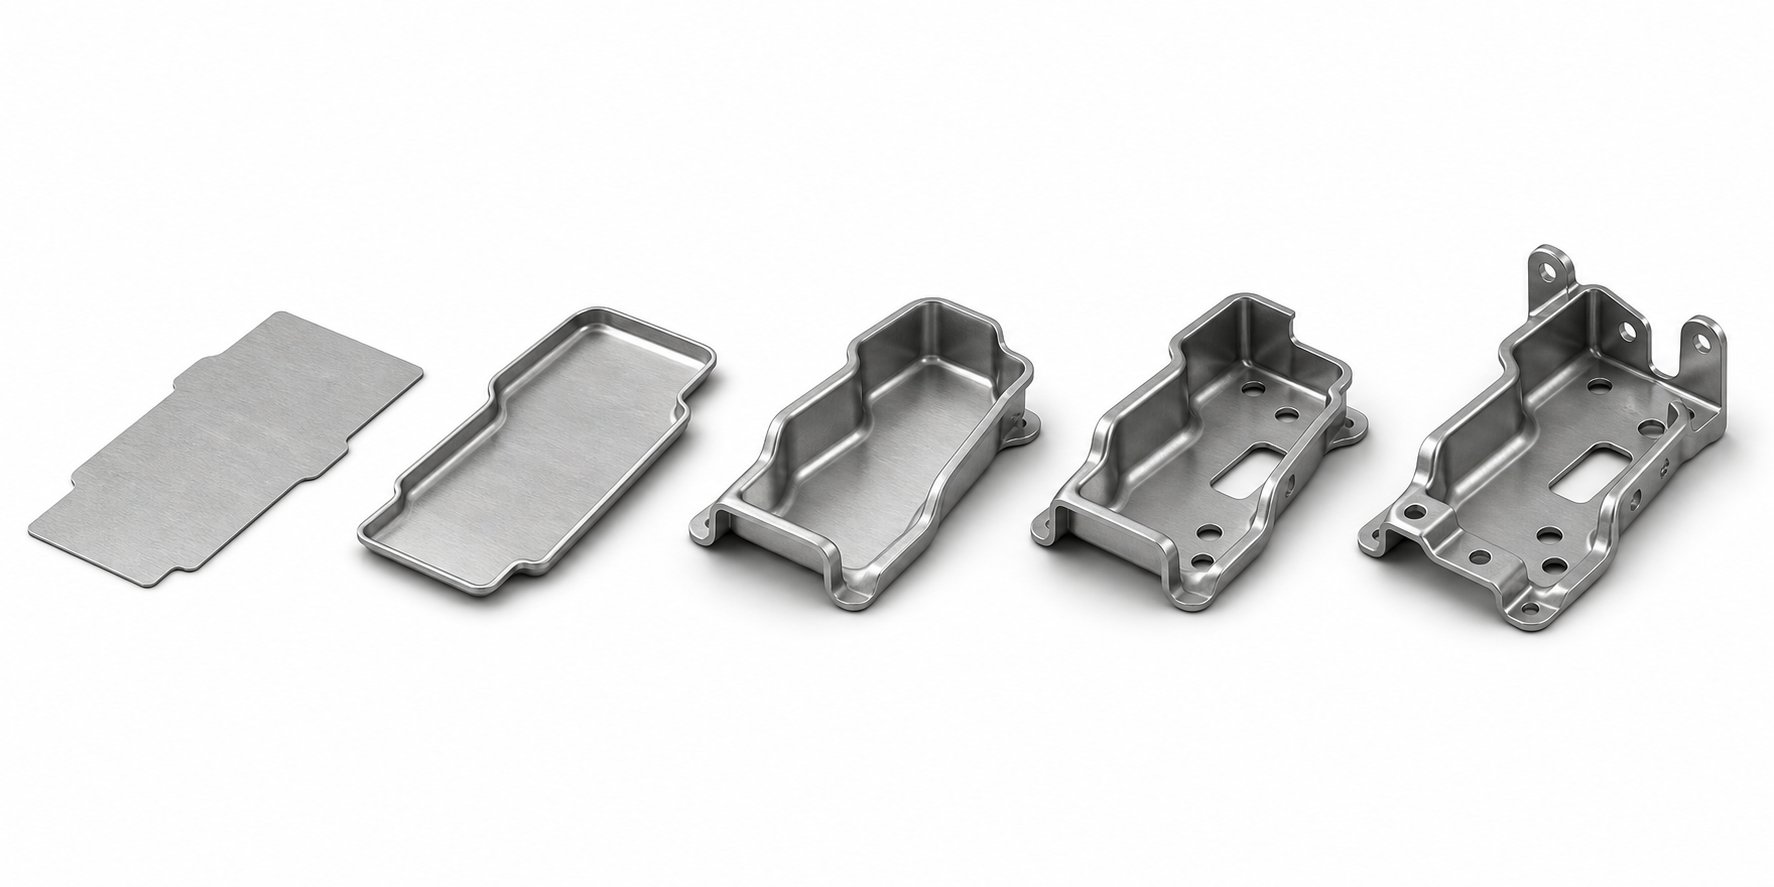
手動トランスファーダイスタンピングの段階的な仕組み
報道陣の前に立っている自分を想像してみてください。平らな金属素材の積み重ねが左側にあります。ダイベッドは目の前に 3 つ、4 つ、場合によっては 6 つのステーションが順番に配置されており、それぞれが特定の成形操作を実行するためのツールを備えています。あなたの仕事は、板金を各ステーションに案内し、平らなブランクから完成した三次元部品に変えることです。-これは最も本質的な形式のトランスファー ダイ スタンピングの段階的なプロセスであり、あらゆる動作が寸法精度と部品の品質に影響を及ぼします。
ロードと最初のステーションの操作
サイクルはブランクの準備から始まります。工場の設定に応じて、ブランクは個別のブランキング操作でプレカットされるか、オフラインでコイルストックから切断されてプレス機の近くのパレットに積み上げられて届きます。-オペレーターはブランクを選択し、表面欠陥やバリがないか視覚的に検査し、最初のダイ ステーションの位置決めフィーチャ上にブランクを配置します。これらのロケーター (通常はパイロット ピンまたはネスト ブロック) は、プレス サイクル前にブランクが正確に位置合わせされていることを確認します。
ブランクを固定した状態で、オペレータは両手制御を使用してプレス ストロークを起動します(両手を金型から遠ざけるという安全要件)。{0}}ラムが下降し、最初のステーションが動作を実行します。多くの場合、この最初のステーションは、パーツの主な形状を確立する描画またはフォームを処理します。材料は金型キャビティに押し込まれ、直前まで平らなシートが存在していた場所に深さと輪郭が形成されます。
ラムが後退すると、下型に組み込まれたパーツリフターがワークピースを型表面上に持ち上げます。これがオペレーターの合図です。部分的に形成された部品は、ばね仕掛けのリフター上でわずかに高い位置にあるため、持ち上げるときにアクセスできるようになります。これにより、掴みやすくなり、部品がキャビティ内に突き刺さるリスクが軽減されます。-
-駅間転送とオペレーターのワークフロー
ここでは、手動要素が実際にプロセスを定義します。オペレータは手を伸ばしてワークピースを掴み、最初のステーションから持ち上げて次のステーションに再配置します。これは簡単そうに見えますが、高度なスキルが必要です。部品は正しい方向に向けられ、次のステーションの位置決め機能に正確に配置され、次のストロークが発生する前にきれいに解放される必要があります。
各ステーションは、材料に過度のストレスをかけずに部品を段階的に成形するように設計された、慎重に計画されたシーケンスで個別の操作を実行します。一般的なマルチステーションのワークフローは次のようになります。-
- ステーション 1 - の抽選:平らなブランクは最初のカップまたはシェル形状に成形され、部品の深さと基本的な輪郭が確立されます。
- ステーション 2 - 再描画または改革:描画された形状は、さらに洗練され、深くなり、より狭い半径とより明確な特徴に再形成されます。
- ステーション 3 - ピアス:制御された位置に保持されている間に、部分的に形成された部品に穴、スロット、またはその他の内部特徴が打ち抜かれます。
- ステーション 4 - フランジまたはフォーム:エッジは、最終的な形状と寸法仕様に合わせて曲げ、フランジ加工、または鋳造加工されます。
- ステーション 5 - トリム:絞りフランジまたは周囲からの余分な材料が切り取られ、最終的な外側プロファイルが確立されます。
各ステーション間では、オペレーターが迅速な目視検査を実行します。ドローはユニフォームですか?ひび割れやしわが生じていませんか?ピアス操作により、過度のバリのないきれいな穴が生成されましたか?この組み込みの品質ゲートが、手動ダイステーションのワークフローをユニークなものにしています。-自動化システムはセンサーとプロセス後の検査に依存しています。-熟練したオペレーターは視覚と触覚を通じて微妙な異常をリアルタイムで検出し、問題がスクラップに広がる前に発見することがよくあります。
トランスファーダイスタンピングにおけるオペレーターの役割は、単純なマテリアルハンドリングを超えています。経験豊富なプレスオペレーターは、配置中に部品がどのように「感じるか」に対する触覚を養います。部品がロケーターにスムーズに装着されない場合は、工具の摩耗、材料の変動による寸法の変化、または前のステーションでの成形の問題を示している可能性があります。このフィードバック ループは転送のたびに発生し、継続的なプロセス内モニタリングとして機能します。-
最終成形、トリミング、部品の取り出し
最後のステーションは通常、重要な寸法を公差内に収める最終的なトリミング、コイニング、または再ストライク操作を処理します。コイニングでは、局所的に高い力を加えて、形状を鋭くしたり、表面を平らにしたり、特定の領域の厳密な寸法制御を実現したりできます。再ストライク操作により、最初の形成後にわずかに戻った可能性のある機能が再形成されます。-
最後のプレスストロークが完了すると、オペレーターは完成した部品を取り出し、回収箱または検査ステーションに置きます。セットアップによっては、この最終的な取り外しが別の品質チェックを兼ねており、オペレーターがプレスエリアから出る前に部品の良否を判断する治具を測定します。-
このサイクル全体を通じて、プレス制御と安全システムがオペレーターのワークフローをサポートします。両手で操作すると、手がダイ領域にあるときにラムが循環するのを防ぎます。ライト カーテンは二次的な保護を提供し、オペレーターの体が誤った瞬間にセンサー面を破壊した場合に印刷機を停止します。ガイド ピンやヒール ブロックなどのダイ アライメント機能については、次のとおりです。メタルフォーミングマガジン、プレスの機械的状態に関係なく、金型の上半分と下半分が正確に接触することを保証します。
手動搬送のサイクル時間は、パーツのサイズ、複雑さ、ステーションの数に応じて、通常、ステーションごとに数秒から 1 分以上の範囲です。毎分 15 ~ 45 ストロークで動作する自動搬送システムと比較して、手動アプローチは大幅に時間がかかります。しかし、重要なのはスピードではありません。その価値は、柔軟性、資本要件の低さ、およびプロセスの変動にその場で適応するオペレーターの能力にあります。
この-ステップごとのチュートリアル-で明らかになっているのは、あらゆる段階で人間の判断が組み込まれているプロセスです。スループットと適応性の間のトレードオフは、手動転写がいつ意味があるかに関するあらゆる決定を左右します。そのトレードオフは、他のスタンピング方法と直接比較すると特に顕著になります。-
他のスタンピング方法ではなく手動転写を選択する場合
すべてのスタンピング方法が存在するのは、特定の一連の制約を他の方法よりもうまく解決できるからです。エンジニアとバイヤーにとっての課題は、サプライヤーの専門分野にデフォルトで従うのではなく、適切なプロセスを実際の生産シナリオに適合させることです。手動転送と順送金型スタンピング、自動転送、複合金型アプローチのどちらを選択するかは、部品サイズ、年間生産量、幾何学的複雑さ、予算、スケジュールなど、いくつかの測定可能な変数によって決まります。
手動トランスファーと順送金型スタンピングの比較
順送ダイは、成形シーケンス全体を通じてワークピースをキャリア ストリップに取り付けた状態に保ちます。このストリップは、搬送機構と位置基準の両方として機能します。これは、大量に生産される小さな部品にはうまく機能しますが、厳しい制約が課せられます。部品が大きすぎて効率的なストリップ供給ができない場合、またはキャリア ストリップを引き裂いてしまうような深い絞りが必要な場合、プログレッシブ ツーリングは単純に実現できません。
手動転写ではストリップが完全に除去されます。各ブランクは自由な個別のピースであるため、オペレーターはブランクを回転したり、反転したり、ステーション間で位置を変更したりすることができます。複数の面での操作、深いキャビティの形成、または再配向が必要な非対称形状を必要とする部品が実現可能になります。トレードオフは速度と人件費です。-順送金型スタンピングでは、手作業では不可能な速度で部品が生産され、順調に稼働する順送ラインでは部品あたりの労働要素がほぼゼロに下がります。-
プログレッシブではなくマニュアルトランスファーダイスタンピングを使用するのはどのような場合ですか?部品の形状に自由な状態操作が必要な場合、年間生産量がプログレッシブ ツールへの投資が回収できるしきい値を下回る場合、または設計がまだ進化中で、プログレッシブ ストリップ ダイ全体を廃棄せずにステーションの動作を変更する柔軟性が必要な場合。{0}}
手動搬送ラインと自動搬送ラインの比較
自動搬送システムは、機械的なフィンガーまたはロボット アームを使用して、毎分 15 ~ 45 ストロークの生産速度でステーション間で部品を移動します。これらは、トランスファーダイの幾何学的な柔軟性と自動化の一貫したスループットを組み合わせています。理想的だと思いませんか?
問題は設備投資とリードタイムです。自動搬送ラインでは、ロボット工学、プログラミング、統合、各部品に固有のエンドオブアーム ツールに多額の先行投資が必要です。--この投資は大量の場合には十分に回収されますが、損益分岐点が発生し、それを下回ると手動操作の方が経済的になります。{4}}多くのメーカーでは、部品の複雑さ、サイクル タイム、人件費に応じて、そのクロスオーバー ポイントは年間 50,000 ~ 150,000 個の部品の範囲内にあります。
手動転送により、新しい部品を導入する際のセットアップも迅速化されます。ロボットによるパスのプログラミング、グリッパーの設計、統合のデバッグはありません。経験豊富なオペレータは、最小限の切り替え時間で新しいダイセットの運転を開始できます。自動化ツールの構築中の短期間の生産、エンジニアリング サンプル、または橋梁の生産の場合、手動処理により、自動化のリードタイムなしで即時に機能が提供されます。
スタンピング方法選択の決定マトリックス
次の表は、4 つの一般的なスタンピング手法にわたる主要な選択基準をまとめたものです。サプライヤーに詳細な見積もりを依頼する前に、トランスファー ダイ スタンピング方法の選択ガイドとして使用して選択肢を絞り込んでください。
| 基準 | 手動転送 | 自動転送 | 順送金型 | 複合ダイ |
|---|---|---|---|---|
| 部品サイズの範囲 | 中~大 | 中~大 | 小規模から中規模まで | 小規模から中規模まで |
| 理想的な年間生産量 | 1,000 - 50,000 | 50,000 - 500,000+ | 100,000+ | 10,000 - 200,000 |
| 幾何学的複雑さ | 高(多軸成形、深絞り) | 高(多軸成形、深絞り) | 中~高 (ストリップ形式による制限) | 低い(平坦または単純な曲がり) |
| ツーリングのリードタイム | 6 - 12週間 | 12 - 20 週間 (自動化の統合を含む) | 8 - 16週間 | 4 - 8週間 |
| 設備投資 | 低~中程度(ダイコストのみ) | 高 (金型 + ロボティクス + 統合) | 中~高 (複雑なストリップダイ) | 低い |
| 設計変更に対する柔軟性 | 高 (個々のステーションは簡単に変更可能) | 中程度 (再プログラミングが必要な場合があります) | 低 (ストリップ レイアウトの変更には費用がかかります) | 適度 |
| スループットレート | 低(オペレーターのペースで) | 高 (15 - 45 SPM) | 高 (20 - 60+ SPM) | 中程度から高程度 |
| オペレータの依存関係 | 高い | 低い | 低い | 低から中程度 |
この比較からいくつかのパターンが浮かび上がります。手動転送は、自動化を正当化するには数量が少なすぎる幾何学的に複雑な部品や、設計の流動性により大規模な再投資なしで適応できるツールが必要なプロジェクトなど、明確なニッチな分野を占めます。それは最速の方法ではありません。規模的には最安というわけではありません。しかし、これは、他の単一のアプローチでは、目標とする量の範囲を経済的にカバーできないギャップを埋めます。
制限があることは正直に認識する必要があります。オペレータのばらつきはサイクルの一貫性に影響します。長時間の勤務による疲労は品質を低下させる可能性があります。また、スループットは自動化された代替手段に決して匹敵しません。安定した形状で部品の生産量が年間 50,000 個を超えると予測される場合、トランスファー ダイの手動と自動の比較では、純粋に部品あたりの経済性を考慮して自動化が有利になります。{6}}
本当の決定は、現在どの方法が最も安いかということだけではありません。重要なのは、ボリュームが増加しても将来に向けて実行可能な道を残しつつ、現時点での生産の現実にどの方法が適合するかということです。この将来を見据えたレンズは、プロセスが許容範囲内で実際にどのような材料や形状を処理できるかを評価し始めるときに特に重要です。-
材料、公差、部品形状の適合性
適切なスタンピング方法を選択することは、方程式の半分にすぎません。残りの半分は、材料、厚さ、部品の形状がその方法の機能の範囲内で実際に機能するかどうかを知ることです。手動トランスファー ダイ スタンピングは多用途ですが、万能ではありません。特定の金属は複数の成形ステーション間でより良好に動作し、特定のゲージはオペレーターにとって取り扱い上の課題を引き起こし、特定の形状ではプロセスが経済的に正当化できる以上に多くのステーションを必要とします。これらの境界を理解すると、部品の現実と一致しない仮定に基づいて構築されたツールの見積もりを避けることができます。
手動転写に適した金属および合金
トランスファー ダイ スタンピングに最適な材料には共通の特徴があります。つまり、亀裂、過剰なスプリングバック、後続のステーションでそれ以上成形できないほどの加工硬化を起こすことなく、多段階成形に耐えることができます。{0}{1}{1}手動搬送セットアップの各ステーションは自立したブランクに対して個別の操作を実行するため、材料は成形シーケンス全体を通じて十分な延性を維持し、失敗することなく最終形状に到達する必要があります。-
軟鋼 (DC01 ~ DC06 などのグレード) が引き続き主力製品です。高い成形性、予測可能な動作、低コストにより、構造ブラケット、ハウジング、汎用スタンピングに最適です。-ステンレス鋼 (304、316、430) は耐食性を備えていますが、より高いプレストン数を必要とし、より多くのスプリングバックが発生するため、リストライクまたは校正用のステーションを追加する必要があります。アルミニウム合金 (1xxx、3xxx、5xxx、6xxx シリーズ) は成形が容易で重量も軽いですが、工具の表面に摩耗する傾向があるため、慎重な潤滑管理と、場合によっては特殊な金型コーティングが必要です。
銅と真鍮のスタンプは電気部品や装飾部品に適しており、優れた延性と一貫した材料の流れを提供します。 HSLA 鋼 (340-700 MPa) や高度な高張力鋼 (AHSS/DP/TRIP) などの特殊合金は、自動車用途でますます一般的になってきています。転写金型スタンピングこれらの要求の厳しい材料に必要な深絞りや複雑な形状を可能にします。ただし、強度の高い材料では、亀裂を避けるために個々の絞りや曲げの強度を低くする必要があるため、通常、より多くの成形ステーションが必要になります。-
手動搬送に特有の要素の 1 つは、オペレーターが各ステーション間でワークピースを物理的に取り扱うことです。鋭利なバリを生成する材料 (より硬質のステンレス グレード、AHSS)、または形成された摩擦によって熱が保持される材料は、人間工学的な懸念を引き起こします。これらの合金を扱うショップでは、多くの場合、手袋の要件、ステーション間のバリ取り、または各サイクルに数秒を追加する修正された取り扱い技術が組み込まれています。
厚さの範囲と成形性に関する考慮事項
材料の厚さは、手動転写の 2 つのことに直接影響します。それは、プレスが成形できるものとオペレーターが扱えるものです。トランスファー ダイの一般的な金属厚さの範囲は 0.5 mm ~ 8.0 mm ですが、手動操作の実際的なスイート スポットは部品のサイズと重量に基づいて若干狭くなります。
薄い材料 (1.0 mm 未満) は簡単に形成できますが、取り扱いに課題があります。大きくて薄いブランクは柔らかく、ネストの位置を正確に特定するのが困難です。搬送中に自重で変形する可能性があり、自動グリッパーでは回避できる寸法の不一致が生じます。より厚いストック(4.0 mm 以上)では、大幅に高いプレストン数が必要となり、より重いワークピースが生成されるため、特に数時間にわたる勤務ではオペレータの疲労が早くなります。-
成形性評価により、次の搬送前に各ステーションがどの程度積極的に材料を成形できるかが決まります。深絞り-品質の軟鋼-のような成形性の高い材料は 4 ステーションで最終形状を達成できますが、延性の低いステンレスグレードでは、裂けずに同じ形状に到達するまでに 6 ~ 7 ステーションが必要です。ステーションが増えると、搬送回数が増え、サイクル タイムが長くなり、オペレータの累積処理量が増加します。これらすべてが部品あたりのコストに反映されます。-
| 材質の種類 | 一般的な厚さの範囲 | 成形性評価 | 一般的なアプリケーション |
|---|---|---|---|
| 軟鋼(DC01~DC06) | 0.5 - 6.0 mm | 高い | ブラケット、構造補強材、ハウジング |
| ステンレス鋼(304、316、430) | 0.5 - 4.0 mm | 中くらい | 医療用筐体、家電パネル、食品機器 |
| アルミニウム (1xxx、3xxx、5xxx、6xxx) | 0.5 - 5.0 mm | 高から非常に高 | ヒートシンク、エンクロージャ、軽量構造部品 |
| 銅 | 0.5 - 3.0 mm | 高い | 電気バスバー、コネクタ、熱交換器 |
| 真鍮 | 0.5 - 3.0 mm | 高い | 装飾金具、電気接点、配管継手 |
| HSLA/AHSS (340-1500MPa) | 0.8 - 8.0 mm | 低から中程度 | 自動車構造部品、安全重要部品- |
達成可能な公差とプレストン数の要件
公差機能では、手動トランスファー ダイ スタンピング公差に正直なコンテキストが必要です。工具自体は厳しい寸法を保持できます。業界データによると、標準的な製造公差は成形フィーチャで ±0.05 mm、ピアス穴の位置で ±0.03 mm であり、精密コイニング ステーションでは重要な表面で ±0.02 mm を達成しています。これらの数値は手動転送でも達成可能ですが、注意点があります。オペレーターの配置の一貫性により、自動システムでは排除される変数が生じます。
ロボットが部品をダイ ステーションに配置するとき、位置の再現性は 1 サイクルごとに 100 分の 1 ミリメートル以内に収まります。人間のオペレーターが同じ部品を配置する場合、再現性は配置フィーチャーの設計、オペレーターのスキル、疲労レベルによって決まります。 -適切に設計されたネストとパイロット ピンは、オペレーターがどれほど正確にパーツを落としたかに関係なく、パーツを正確な位置にガイドすることでこれを補います。ただし、公差スタックで受動的位置特定機能が適用できる範囲を超える位置精度が必要な場合は、自動操作と比較して手動操作の方が不合格率が高くなります。
ピアッシング公差については、ダイがすべての位置精度を内部で処理するため、単一ステーションでパンチされた同一平面の穴は ±0.05 mm (約 ±0.002 インチ) を確実に保持します。{0}ホールとホールの関係が複数のステーションにまたがる場合、転送ごとに小さな位置変数が生じるため、問題が表面化します。ステーション全体を参照する厳しい公差のフィーチャには、コストを追加する条件を満たす操作や二次的なサイジング ヒットが必要になる場合があります。
プレストン数の要件は、材料の種類、厚さ、および特定の成形操作によって異なります。一般的なルール: 軟鋼の絞り加工にはブランクの周囲 1 センチメートルあたり約 0.7 ~ 1.0 トンが必要ですが、ピアッシングには材料の引張強度の約 80% にせん断面積を乗じたものが必要です。通常、トランスファー ダイ プレスの範囲は 200 ~ 1,500 トンですが、最大トン数のプレスでは通常自動処理が必要となるため、手動トランスファー アプリケーションのほとんどは 200 ~ 600 トンの範囲に収まります。
手動トランスファースタンピングに対する部品形状の適合性は、ステーション数と成形の厳しさに直接関係します。深絞り(複数の再絞りステーション全体で最大 250 mm の深さ)、複雑なマルチベンド形状、非対称フィーチャーはすべて、自立型ブランクにより 360 度完全に金型にアクセスできるため、適切に機能します。-ただし、個別の成形操作を必要とする各幾何学的特徴には、別のステーションと別の手動搬送が追加されます。 6 つのステーションを必要とする 6 つの異なる特徴を持つ部品が実現可能です。 12 ステーションを必要とする部品では、部品ごとの累積労働量が法外になるという理由だけで、経済的なケースが自動化に向かいます。
材料の選択、厚さ、公差、形状の複雑さの間の相互作用によって、ツーリングが実際にどのように見えるかが決まります。そして、これらの要素こそが、ほとんどの購入者が見積書で決して目にすることのない工具設計の決定を左右する要因であり、特にダイステーションのレイアウト方法や、オペレーターが数千サイクルにわたって一貫した結果を達成できる機能は何かなどです。
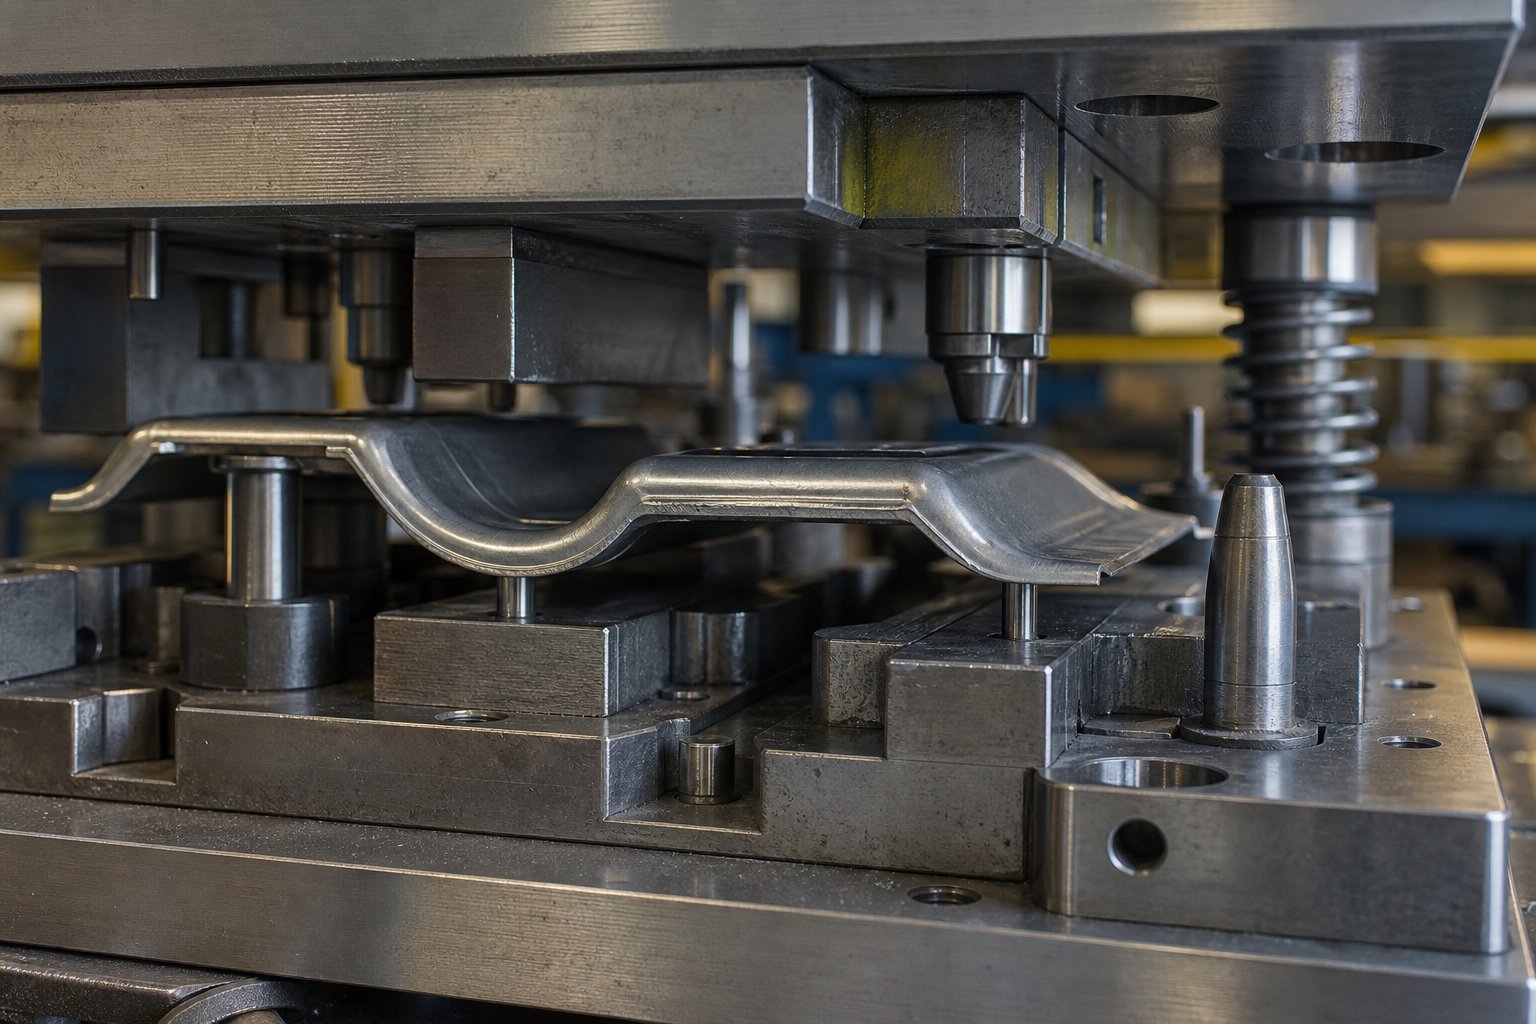
手動トランスファーダイスタンピング用のツーリング設計
ツーリングの見積書には、ステーション数、材料の種類、プレストン数が記載されている場合がありますが、金型自体に組み込まれた設計哲学が説明されることはほとんどありません。部品がロボットの指ではなく手動で移動されると、金型のレイアウトのあらゆる側面が変化します。駅間隔が広がる。位置決め機能により、より寛容な進入角度が得られます。部品ピックアップ ポイントは、機械的なクランプ力ではなく人間のグリップを考慮した形状になっています。これらの詳細は個別の項目として表示されませんが、工具コスト、サイクル タイム、完成部品の一貫性に直接影響します。
手動ハンドリングのためのダイステーションのレイアウト
自動搬送システムでは、機械アームがミリメートルレベルの再現性でプログラムされた経路をたどるため、ステーションを隙間なく詰め込むことができます。{0}}ピッチ長、つまりステーション間の中心間距離である--は、移動距離を短縮し、速度を最大化するために最小限に抑えられています。手動操作ではその優先順位が逆転します。ステーションの間隔は、オペレータの腕、胴体、視線に対応できるものでなければなりません。
プレスベッドに手を伸ばして、部分的に形成された部品をネストの上に置き、もう一方の手は前のステーションからの部品を保持したままであることを想像してください。ステーションが近すぎると、オペレータの手が隣接するステーションの金型部品、上部シュー ガイド ピン、またはワークピースに衝突します。手動トランスファーダイの設計機能に取り組むツーリング設計者は、部品の形状が厳密に要求するものよりもピッチ長を長くし、干渉することなく各ワークピースをつかみ、方向を決め、解放するための物理的なクリアランスをオペレータに与えることで、この問題を解決します。
ダイハイトも重要です。自動セットアップでは、供給ラインの高さトランスファー機構の速度とストローク効率のみを目的として最適化されています。手動で取り扱う場合、オペレータが部品を配置したり取り出したりする金型表面は、通常は腰から胸の真ん中の高さまでの快適な作業高さに設置する必要があります。-ステーションでオペレーターが繰り返し高すぎる位置に手を伸ばしたり、低すぎたりする必要がある場合、疲労が加速し、シフト全体で配置精度が低下します。
プレスベッドのレイアウトも同じロジックに従います。ダイセットは、オペレータが単一の立った位置から、または最小限の横方向の動きですべてのステーションにアクセスできるように配置されています。 5 つ以上のステーションを備えた金型の場合、オペレーターが金型面に寄りかかなくても、重要な動作を腕の届く範囲内に保つために、ピックアップ ゾーンと配置ゾーンをずらしたレイアウトにすることができます。
フィーチャ、ネスト、およびパイロット システムの位置を特定する
ここに、手動トランスファー スタンピングのツーリング設計の主要な課題があります。それは、オペレーターがロボットのような精度で部品を配置しないことです。熟練した人であれば、良い日には 1 ~ 2 mm 以内の配置再現性を達成できるかもしれませんが、ダイの位置決め機能はそのばらつきを吸収し、ワークピースを毎回正確に必要な位置に誘導する必要があります。
いくつかの設計要素がこれを実現します。
- パイロットピン:パーツに事前に開けられた穴に嵌合するテーパーピン。オペレーターはワークピースをほぼピンの上に落とします。部品が重力によって落ち着くとき、またはダイが閉じるときに、テーパーがワークピースを正確な中心に導きます。
- ネストブロック:部品の現在形成されている形状に一致するように成形された、輪郭のある下部金型表面。たとえば、円錐形のパーツは、その形状がキャビティと相互作用するだけで、適切な位置に自動的にネストされます。
- ゲージレールとストップ:パーツが X 軸または Y 軸の正しい位置を超えてスライドするのを防ぐ物理的なエッジ。オペレーターは部品がストップに接触するまで部品を押し、1 つまたは複数の方向への推測を排除します。
- -ピンを長押しします:オペレータが部品を放した後、部品を所定の位置にトラップするバネ仕掛けのピン。上型が下降して成形用のワークピースを捕捉するまで部品を安定に保持します。
- 面取りのリード-:ネスト フィーチャへの大きな入口角度により、オペレータの初期配置がわずかに目標から外れていたとしても、部品が中心に向かって集中します。-
トランスファーダイツーリングにおけるこれらの位置決め機能の組み合わせにより、人による大まかな配置が正確なダイ位置決めに調整されるシステムが効果的に作成されます。位置決めシステムが優れているほど、サイクルごとに要求されるオペレーターのスキルが減り、生産工程全体で得られる部品の一貫性が高まります。
手作業に特有の設計上の考慮事項の 1 つは、位置決め機能が配置中にオペレーターの指を妨げないことです。部品の形状を完全に捕捉するネストでは、オペレーターが隙間の狭い壁の間にワークを通す必要があり、手探りの作業が発生し、サイクル タイムが遅くなります。{1}工具設計者は、部品を横からねじ込むのではなく、自然な手の動きで上から差し込めるように、入口クリアランスを広げ、逃げ切りを追加します。
バイパス ノッチとステーション間の設計要素-
スタンピング金型設計のバイパスノッチは、多くの工具引用では決して説明されていない特定の機能的目的を果たします。これらは、ダイ シューまたはガイド プレートにある機械加工された逃げ領域で、部分的に形成された部品が隣接するツーリング コンポーネントを干渉することなくステーション間を通過できるようにします。順送金型では、ストリップキャリアが垂直方向と水平方向の位置決めを連続的に処理します。搬送作業では、パーツはステーション間の空きスペースを通過するため、その経路にある突出する金型コンポーネントが障害物になります。
手動転送の場合、バイパスノッチはさらに重要になります。オペレータは部品を持ち上げて 1 つのステーションから取り出し、横に移動して次のステーションに下げます。垂直リフト コンポーネントは、部品が移動経路内の上部ダイ コンポーネント、ストリッパー プレート、またはガイド ピンを通過する必要があることを意味します。ストリッパープレートに切り込まれたノッチ、またはアッパーシューに機械加工されたレリーフは、工具の構造的完全性を損なうことなく垂直方向のクリアランスを作り出します。
手動トランスファー ダイと自動トランスファー ダイで異なる追加のステーション間設計要素には、次のものがあります。{0}
- アッパーシューズ内のガイドポストの配置:ポストはほとんどの場合、金型の下半分ではなく金型の上半分に配置され、オペレータがアクセスできるように下金型の表面をきれいに保ち、部品の搬送経路の障害物を排除します。
- 開いた高さの増加:プレスストロークとダイシャット高さは、ダイの上半部と下半部の間に十分な日光が当たるように指定されており、オペレーターが次のサイクルの前に部品を配置するための時間とスペースを確保します。
- 移動距離が長いスプリング式リフター:{0}:部品は自動セットアップよりも成形キャビティから高く持ち上げられるため、ダイポケットの奥まで手を入れなくても部品を掴みやすくなります。
- 成形部品の人間工学に基づいたグリップ面:工具設計者は、特にオペレータにグリップ ポイントを与えるために、機能しない小さなフラット ゾーンやフランジを部品形状に追加することがあります。これらの特徴は後のステーションで削除されます。{0}
- ステーションの可視性:上部金型コンポーネントは視覚的な障害を最小限に抑えるように設計されているため、オペレーターはプレス ストロークを開始する前に位置決め機能を確認し、適切な配置を確認できます。
- スクラップシュートのルート:トリムスクラップは、オペレーターの移動ゾーンに落ちたり、ハンドリングリズムを壊すような手動の除去を必要とせずに、金型から排出されなければなりません。
これらの各要素により、金型の構築にコストがかかります。ステーションの間隔が広いほど、ダイシューとプレスベッドが大きくなります。上部に取り付けられたガイド ポストには、標準的な下部ポスト ダイセットとは異なる製造アプローチが必要です。-拡張リフターにより、コンポーネントとメンテナンスポイントが追加されます。これらは任意の設計上の選択ではありません。これらは、機械ではなく人間がプロセスループに参加することに対する直接的なエンジニアリング反応です。
工具設計者が精度と人間工学の間でとるバランスが、最終的には金型に支払う金額と作業の部品ごとに支払う金額を決定します。オペレータのアクセスが悪く設計された金型は、製造コストが安くなる可能性がありますが、サイクル タイムが遅くなり、配置エラーが増加し、スクラップ率が高くなります。ツールへの先行投資と継続的な生産効率との間のトレードオフは、まさに経済的なパズルであり、手動転送がボリュームに対して費用対効果を維持できるかどうか、あるいは数値が自動化に向けて動き始めるかどうかを決定します。-
手動搬送のコスト構造と生産経済性
ツール側から見た経済的なパズルは、生産現場では鏡像となります。すべての手作業によるトランスファー ダイ スタンピングのコスト分析は、最終的には同じ質問に行き着きます。つまり、設備投資の削減が、部品あたりの労働力の増加を補うのにどのくらいの量で打ち切られるのかということです。-答えは単一の数字ではありません。それは、金型の複雑さ、オペレータの賃金、サイクル タイム、および工具の償却に必要な部品の数によって決まります。ほとんどの工具の見積もりでは、実際にお金を節約しているのか、単に延期しているのかを決定する部品ごとの経済学を明らかにせずに、金型の一括コストを提示することで、この関係を曖昧にしています。{4}
工具投資と資本コスト
手動搬送金型は、自動搬送システムよりも初期投資が少なくて済みます。その理由は簡単です。自動化に必要なロボット工学、プログラミング、エンドオブアーム ツール、統合エンジニアリングを備えていない金型ステーションを購入することになります。{0}{1}適度に複雑な部品用に設定された手動トランスファー ダイは、同様のステーション数のプログレッシブ ダイと同じ一般的な範囲に収まる可能性がありますが、同じ部品の自動トランスファー ラインでは、機械的ハンドリング システムと制御の統合を考慮すると、その 2 ~ 3 倍の投資が必要になる可能性があります。
リードタイムを考慮すると、トランスファーダイツールへの投資の比較はさらに細分化されます。手動トランスファー ツールは、ダイ ステーションを単独で構築するため、通常 6 ~ 12 週間で納品されます。自動化されたシステムでは、グリッパーの設計、動作プログラミング、ランオフ テスト、統合デバッグに数週間または数か月かかります。このスケジュールの延長には、生産収益の遅れや市場投入までの時間の長期化という代償が伴います。--
転写方法に関係なく、金型の複雑さが依然としてツーリングの基本価格を左右します。ステーションが増えると、工具鋼の量も増え、加工時間も長くなり、トライアウトサイクルも長くなります。 5 ステーションの手動トランスファー ダイのコストは、3 ステーションのダイよりも高くなります。同じ理由で、より大きな家は小さな家よりもコストが高くなります。つまり、より多くの材料、より多くの労働力、より多くのエンジニアリングが必要となります。ステーション数は、部品を移動させるのがロボットか人間かによってではなく、部品の形状と材料の成形性によって決まります。
部品ごとのコスト要因と労働力に関する考慮事項
ここで、部品ごとのコストがかかる手動トランスファー ダイスタンピングの現実が、自動化された代替手段と大きく異なる点があります。{0}の標準原価計算式プレス部品の場合、材料 (45 ~ 55%)、労働力 (15 ~ 25%)、諸経費 (10 ~ 20%)、品質 (2 ~ 8%)、および梱包材 (2 ~ 5%) が単価にバンドルされます。手動移載では、オペレーターが各サイクルごとに積極的に関与するため、自動化された方法と比較して労働スライスが大幅に拡大します。
製造される各部品にまたがるコスト要因を考慮してください。
- サイクルタイム:手動転送サイクルは自動システムよりも遅くなります。ロボット ラインでは 1 分あたり 20 ~ 40 個の部品が生産されますが、手動操作ではステーション数に応じて 1 分あたり 2 ~ 8 個の部品が生産される可能性があります。この差は、作品ごとの人件費に直接影響します。
- オペレーターの賃金:欧米市場の熟練した印刷機オペレーターの時給は通常 18 ~ 25 ドルです。サイクルタイムの 1 秒ごとが、部品ごとの測定可能な労働量に換算されます。 1 時間あたり 20 ドルの 30 秒の手動サイクルでは、オーバーヘッド負荷を除くと、直接労働だけで約 0.17 ドルが追加されます。
- スクラップ率:オペレータのばらつきにより、特にシフト移行中や疲労が蓄積する長時間の運転中に、自動システムよりもわずかに高いスクラップ率が発生する可能性があります。廃棄された各部品には、不合格になるまでの材料費と加工費の全額がかかります。
- スループット上限:1 日の最大生産量は、人間の速度、休憩スケジュール、シフト構成によって制限されます。シフトやオペレーターを追加せずに、需要の急増に対応するために手動操作をより速く実行することはできません。
手動ステーションと自動ステーションの両方に同じブランクを供給するため、材料コストは移送方法に関係なくほぼ一定です。諸経費、品質検査、および梱包のコストはショップによって異なりますが、転送メカニズムのみに基づいて劇的に変化するわけではありません。
生産量全体にわたる損益分岐点分析-
損益分岐点数量の手動計算と自動スタンピングの計算は、予測可能なロジックに従います。{0}手動による移送では、固定費 (工具への投資) は低くなりますが、変動費 (部品あたりの労働力) は高くなります。自動化によってこの比率は逆転します。高額な固定費が大量に償却され、1 個あたりの変動労働力は最小限に抑えられます。ある交差点で、総コスト曲線が交差します。
特定の状況に完全に依存する捏造された損益分岐点の数値を提示するのではなく、独自のプロジェクトでこの分析を実行するためのフレームワークを次に示します。{0}
- 手動コストの合計を計算します。工具投資 + (パーツあたりの労働力 + 材料 + 間接費) に、年間予測量を乗じた額。-
- 自動化コストの合計を計算します。工具投資 + 自動化資本 + 統合コスト + (部品材料あたり + 最小限の労力 + 諸経費) に、予測される年間生産量を乗算します。
- 交差点を見つけます:両方の方程式が合計コストを等しくする体積を求めます。それ以下のボリュームでは、手動が勝ちます。それを超えると自動化が勝ちます。
いくつかの要因が損益分岐点のしきい値を押し上げています(手動による転送が長くなる)。高い自動化統合コスト、ツールが償却できるほど長く稼働しない製品ライフサイクルの短さ、再プログラミングが必要となる頻繁な設計変更、高価なカスタム アーム端ツールを必要とする形状を備えた部品などです。{1}{0}{2}}しきい値を下げる要因(早期の自動化に有利): 高い現地労働率、厳しいサイクルタイム要件、非常に一貫した許容範囲の要求、オペレーターの疲労が品質変数となる複数シフトの生産スケジュール。-
クロスオーバー ゾーンの近くにあるプロジェクトの場合、単純な金型の場合は 5,000 ドルから、複雑なマルチステーション プログレッシブ セットの場合は 100 ドルまでのツール費用がかかります。これは、投資の広がりがどれほど広いかを示しています。-中程度の複雑さの部品の手動搬送ツールは、通常、その範囲の下位部分に集中します。これがまさに、自動化のプレミアムを正当化できるほど薄く分散できない年間生産量 50,000 個未満の場合には経済的に魅力的な理由です。-
正直なところ、手動トランスファー ダイ スタンピングは、大規模な部品あたりでは決して安くありません。入場料安いですよ。ツールへの投資に対する障壁が低いため、より迅速に生産を開始し、実際の条件で設計を検証し、自動化の決定を正当化するために必要な量のデータを収集しながら収益を生み出すことができます。手動で開始し、需要に応じて自動化に拡張するというライフサイクルの観点は、賢明なエンジニアリング チームが初日からスタンピング投資を計画する方法を形作ります。
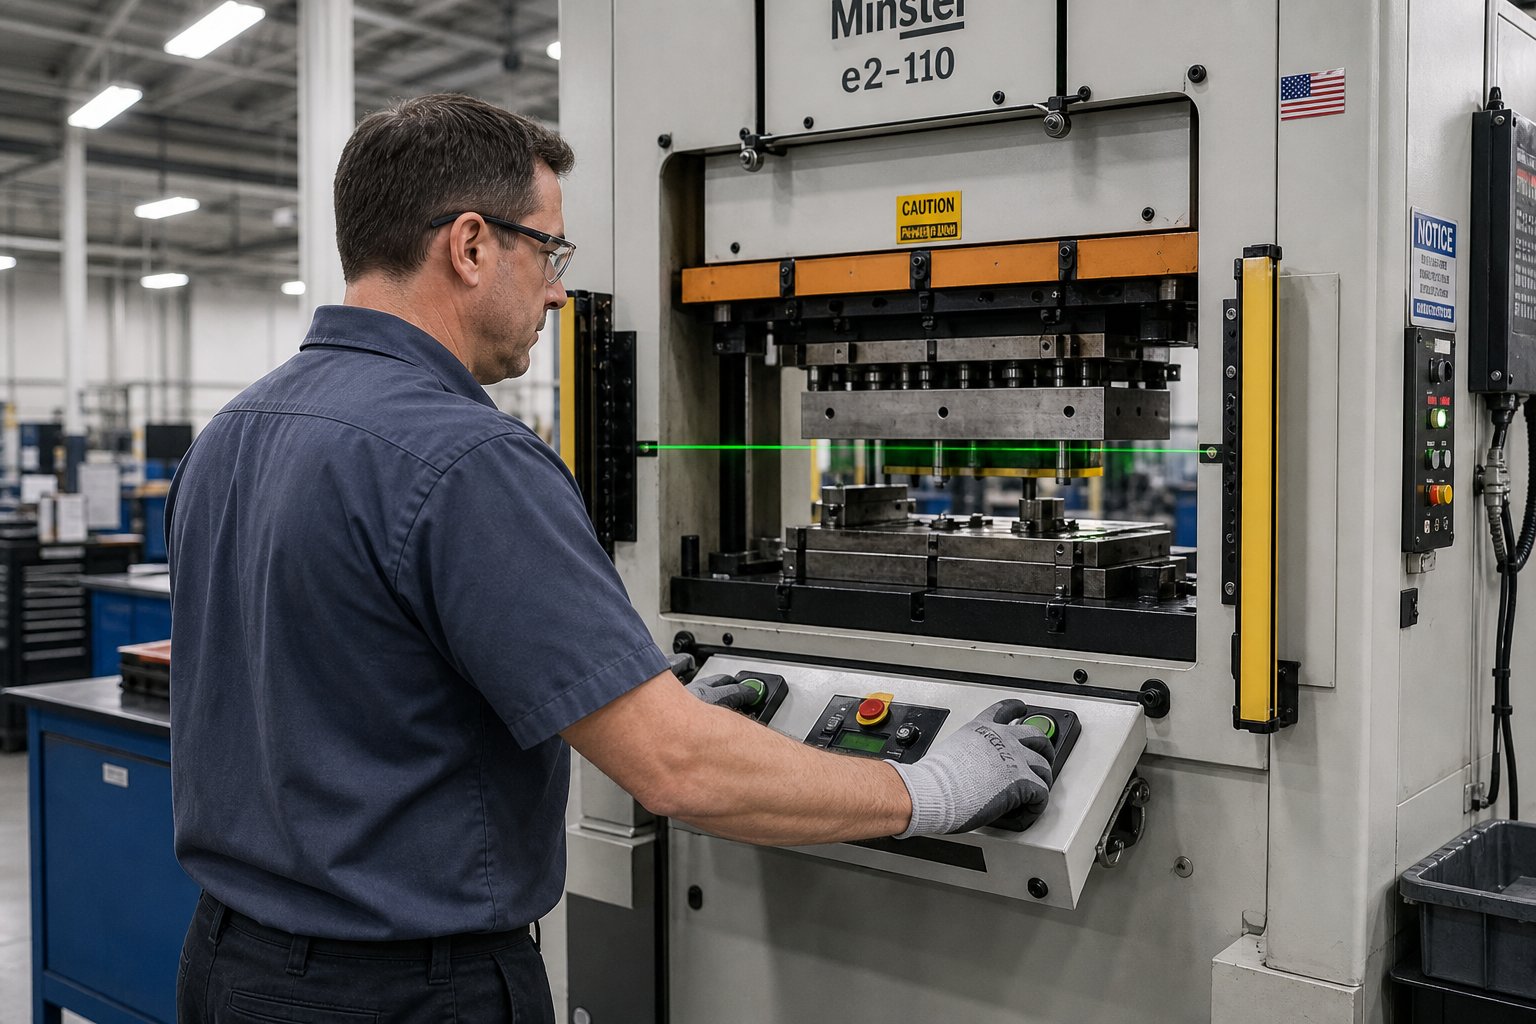
手動転写スタンピングにおけるオペレーターのスキル、安全性、および人間工学的要素
工具投資への参入障壁が低いことには、ほとんどの見積書では決して項目化されていない隠れたコストライン、つまり人的要素が伴います。自動化によって節約されるすべてのドルは、オペレーターのスキル要件であるトランスファー金型プレスの操作需要によって部分的に相殺されます。プレス機の前に立っている人は、ステーション間で金属を移動しているだけではありません。彼らはリアルタイムの品質検査を実行し、触覚フィードバックを通じて位置精度を維持し、何時間もの繰り返し動作にわたって物理的な出力を維持しています。-それには何が要求され、どのような保護が必要かを理解することで、手動転送の実現可能性と実際のランニングコストの両方を評価する方法が変わります。
オペレーターのスキル要件とトレーニング
手動トランスファーダイスタンピングのオペレータートレーニングは、基本的なプレス操作をはるかに超えています。資格のあるオペレーターは、成形シーケンスを概念的に理解し、各ステーションが材料に対して何を行うのか、そしてその順序がなぜ重要なのかを理解する必要があります。その知識は飾りではありません。これにより、ステーション 5 でスクラップが生成される前に、ステーション 3 で何か問題が発生したことをオペレータが検出できるようになります。
コア コンピテンシーには次のものが含まれます。
- シーケンス理解を形成する:材料がどのように流れるか、どこで薄化が発生するか、適切に形成された中間段階とひび割れやしわの初期の兆候が見られる中間段階がどのように見えるかを理解します。
- ステーション間の欠陥認識:表面の裂け目、過度のストレッチを示すオレンジの皮のテクスチャ、穴を開けたフィーチャのバリの不規則性、ステーションの位置ずれや工具の摩耗による寸法のドリフトを特定します。
- さまざまな部品形状の処理テクニック:薄い壁を変形させることなく部分的に成形された部品をつかみ、非対称形状を回転させて向きを修正し、何百回の繰り返しでも一貫した精度でワークピースを位置決めフィーチャに配置します。
- プレスコントロールの使いやすさ:ストローク セレクターの操作、シングル ストロークとインチ モードの理解、緊急停止機能をいつどのように使用するかを理解します。{0}
このスキルセットは数日ではなく数か月かけて習得されます。ほとんどのショップでは、新しいオペレータと経験豊富な指導者を組み合わせて、長期間の立ち上げ期間を設けます。まず、より単純なダイセット(2 つまたは 3 つのステーション、公差を許容)から始めて、配置精度が部品の適合性に直接影響する複雑なマルチステーション ツーリングに進みます。-としてOSHA 1910.217(f)(2)が要求する場合、雇用主は作業を開始する前にオペレータに安全な作業方法を訓練および指導し、適切な監督を通じて正しい手順が遵守されていることを確認しなければなりません。
手動移送のための安全システムとプロトコル
トランスファー ダイ スタンピングの安全要件には交渉の余地がありません。{0}人間のオペレータがワークピースを配置したり取り出したりするためにダイ半体の間に手を伸ばすとき、意図しないプレスストロークの影響は深刻です。すべての手動搬送セットアップは、単一の障害がオペレーターの負傷につながることのないように設計された多層安全装置に依存しています。
適切に構成された手動トランスファー プレスには、次の安全要素が含まれています。
- 2 つのハンド コントロール:-プレスストロークは、オペレータの両手が別々の制御ボタンを同時に操作した場合にのみ作動し、金型を閉じる際に手が操作点から離れていることが保証されます。 OSHA 要件に従って、これらのコントロールは意図しない操作から保護され、両手が同時に使用されない限り作動しないように設計されている必要があります。
- 存在感知デバイス (ライトカーテン):光電感知フィールドはオペレータと操作点の間に配置されます。ダウンストローク中にオペレーターの体の一部がライトプレーンを破壊した場合、プレスは直ちに停止します。感知フィールドからダイまでの安全距離は、式 Ds=63 インチ/秒 x Ts を満たす必要があります。ここで、Ts はプレス停止時間です。
- ダイガードとバリア装置:表 O-10 の距離/開口部の要件に準拠する指定された開口部を通らない限り、操作ポイントに手が到達することを防ぐ物理的な囲いまたは連動バリア。
- -反復防止メカニズム:この制御機能により、オペレータが制御を完全に解放して再起動しない限り、プレスが 2 番目のストロークを開始できないようになり、暴走サイクルが防止されます。
- ロックアウト/タグアウト手順:ダイの交換、調整、またはメンテナンス作業中に必須のエネルギー分離プロトコル。押すたびに、オフの位置にロックできる主電源切断スイッチが必要です。
- ブレーキ監視システム:OSHA 1910.217(b)(14) に従って、停止時間が安全限界を超えた場合に連続ストロークを自動的に防止する装置。
- 定期的な検査プログラム:クラッチ / ブレーキ メカニズム、アンチリピート機能、シングル ストローク メカニズムを毎週テストし、コンプライアンスを証明するメンテナンス記録を作成します。{0}{1}{1}
これらのシステムは、冗長安全アーキテクチャとして連携して動作します。両手コントロールにより、通常のサイクリング中に手を触れないようにすることができます。-ライトカーテンがミスをキャッチします。バリアガードは周囲へのアクセスを防ぎます。{4}ブレーキ モニターにより、指令に応じてプレスが実際に停止できることが保証されます。レイヤーを削除すると、リスク プロファイルが劇的に変化します。
人間工学的な考慮事項と疲労管理
手作業によるスタンピング作業における人間工学的要因は、プロセスにおいて最も議論されていないコスト要因の 1 つです。反復動作、持続的な立位、およびシフトごとに何百回または何千回もワークピースを持ち上げたり配置したりする物理的行為は、オペレーターの健康と部品の品質の両方に影響を与える累積的な負担を生じさせます。
に関する研究仕事に関連した筋骨格系疾患-手作業による移乗作業に存在する正確な危険因子、つまり上肢の繰り返しの使用、力強い掴み、長時間のぎこちない姿勢を特定します。これらの曝露は、管理されないまま放置されると、肩インピンジメント、手根管症候群、および背中の損傷と相関関係があります。
手動移乗における人間工学上の具体的な課題には次のようなものがあります。
- パーツの重量制限:5kgを超えるワークを繰り返し持ち上げると、肩や背中の疲労が加速します。 10 kg を超える部品は通常、機械的な補助や 2 人での取り扱いが必要となり、サイクルの一貫性が損なわれます。-
- ステーションの高さの最適化:曲げや頭上への到達を最小限に抑えるために、ダイ表面は肘の高さ (床から約 900 ~ 1100 mm) に配置する必要があります。ステーション間の高さの不一致により、オペレータは常に姿勢を調整する必要があります。
- 反復運動の蓄積:5 ステーションのダイスが 1 分あたり 4 サイクルで稼働するということは、オペレータが 1 分あたり約 20 回の個別のピックおよびプレース動作を実行すること、または 8 時間のシフトで 9,000 回以上の動作を実行することを意味します。-この繰り返しにより、手首、前腕、肩へのストレスが増大します。
- シフト期間が品質に与える影響:研究では、疲労により細かい運動制御や注意力が低下することが一貫して示されています。シフトが進むにつれてサイクル時間のばらつきが大きくなり、連続稼働が 4 時間または 5 時間になると配置精度が低下し、欠陥検出率が低下します。
メーカーは、いくつかの戦略を通じてこれらの影響を軽減しています。たとえば、プレス ステーション間でオペレーターを交替させて動作パターンを変える、60-90 分ごとに必須の微小休憩をスケジュールする、オペレーター ステーションで抗疲労マットを使用する、機械的な持ち上げ補助をトリガーする部品重量のしきい値を設定するなどです。-一部の店舗では、手動移動の実行を 8 時間のシフト内で 6 時間の有効生産ウィンドウに制限し、休憩、ストレッチ、ステーションのローテーションの時間を確保しています。-
人間工学と部品の品質の間には直接的な関係があります。オペレータが手首に疲労を感じている場合、部品の配置精度が低下します。腰に負担がある人は、曲げる時間を短縮するために無意識のうちにサイクルを急ぎます。これらの微妙な動作の変化により、生産工程の後半で SPC チャートがドリフトし始めるまで現れない形で、スクラップ率と寸法の変動が増加します。この現実を認識することは、人の安全だけでなく、印刷機から出てくるものの実際のコストと品質にも影響を及ぼすため、手動による転写作業を計画している人にとっては不可欠です。
この人間に依存した生産の現実は、エンジニアリング チームがプレス部品のより広範なライフサイクルについてどのように考えるかにも影響を及ぼします。{0}オペレーターの一貫性に大きく依存するプロセスでは、当然のことながら、自動化によってそのばらつきを取り除くことが正当化されるほど製品が成熟するのはいつの時点でしょうか?という疑問が生じます。
試作から量産まで
いつ自動化するかという問題は、突然決定点として現れるものではありません。生産データが蓄積され、需要予測が固まり、手作業で実現できるものとビジネスが要求するものとの間のギャップが測定可能になるにつれて、この問題は徐々に現れます。賢明なエンジニアリング チームは、手動トランスファー ダイ スタンピングを永続的な解決策や一時的な妥協として扱いません。彼らはこれを検証段階、つまり自動化に資本を投入する前に、形成シーケンスから物質的な動作に至るすべてを検証する生産ライフサイクルの意図的な段階として扱います。
手動転送によるプロトタイピングと設計の検証
深絞り、2 回の再絞り、ピアス パターン、および最終トリムを必要とする新しい構造ブラケットを設計したと想像してください。このジオメトリはシミュレーションでは実現可能に見えますが、シミュレーションでは、材料が 5 つの成形ステーション間で実際にどのように動作するか、ステーション間でスプリングバックがどのように蓄積するか、または提案されたブランク サイズがトリミング後に一貫したエッジ品質を生み出すかどうかは把握できません。これらの質問に答えるには物理的な部品が必要ですが、プロトタイピング用の手動トランスファー ダイ スタンピングは、完全自動化によるコストやリードタイムを必要とせずに、まさにその機能を提供します。
プロトタイプおよび少量の検証の実行中、エンジニアリング チームは手動転送を使用して、次のいくつかのことを同時に実行します。{0}
- 形成シーケンスの検証:計画されたステーション順序は実際に機能しますか?材料は過度に薄くすることなく、毎回の描画に耐えることができますか?中間フォームは後続のステーションで適切にネストされていますか?
- ステーション数の最適化:初期の金型設計には 6 つのステーションが含まれる可能性がありますが、手動での実行により、材料の完全性を損なうことなくステーション 3 と 4 を単一のヒットに組み合わせることができることがわかります。この発見により、製品バージョンではステーション全体に相当するツールのコストが節約されます。
- マテリアルフローの検証:現実世界の描画動作は、特に半径の遷移やフランジ エッジにおいて、FEA の予測とは異なることがよくあります。{0}}実際のブランクを手動ステーションで実行すると、シミュレーション モデルを改良する測定可能な減肉データ、しわパターン、スプリングバック値が生成されます。
- 許容値スタックの確認:複数の測点にまたがるフィーチャでは、位置の変動が蓄積されます。ステーション間の慎重な測定を伴う手動実行により、どこで許容範囲が消費されるかが明らかになり、エンジニアは最終的なツーリングに着手する前に位置特定機能を追加したり、操作を再実行したりすることができます。
この検証アプローチは、次のことを反映しています。製造のスケーリングロードマップすべての製造方法について説明します。大量生産インフラストラクチャに投資する前に、柔軟なツールを使用して少量でプロセスを実証します。{0}}手動転送フェーズは、スタンピングに特化した DVT (設計検証テスト) ステージのように機能し、エンジニアリングの仮定をサポートまたは異議を唱える物理的証拠を生成します。
あまり評価されていない利点の 1 つは、手動実行により、自動化用のグリッパー設計を指定する前に部品の取り扱い特性を評価できることです。部品がステーション 2 のキャビティに固着する傾向があること、予定されたピックアップ ポイントでグリップすると曲がる傾向があること、またはトリムのバリがステーション 4 でのネストの取り付けを妨げていることがわかります。これらの分析情報は、その後の自動転送システムの設計に直接反映され、統合中に予想外の費用がかかることを防ぎます。-
手動転送から自動転送へのスケーリング
自動化を計画するのに最適な時期は、まだ手動で実行しているときです。将来のロボットによるハンドリングを想定した金型設計では、初期費用がわずかに高くなりますが、大量の需要が発生した場合に後付けで数万ドルを節約できます。
手動転写スタンピングから自動転写スタンピングへのスケーリングは、二者択一の切り替えではありません。これは、特定の指標が一致したときに発生する計画的な移行です。これに取り組むエンジニアリング チームは、自動化の互換性を念頭に置いて手動フェーズ ダイを意図的に構築し、手動期間を最終的な自動化仕様のためのデータ収集として扱います。-
自動化-レディ ダイの設計は実際にはどのようなものですか?手動ツールの段階で行われたいくつかの重要な決定は、後で利益をもたらします。
- 標準化されたステーションピッチ:手動操作が厳密に必要でない場合でも、すべてのステーション間で一貫した中心間距離を設計します。--ロボット搬送システムでは、動作プログラミングが簡素化され、すべてのステーション ペア間で同一の搬送機構を使用できるため、均一ピッチが好まれます。
- 定義された乗車ゾーンと降車ゾーン:{0}}オペレーターが快適な場所でグリップを握る場合でも、平らな基準面または指定された接触領域を金型設計に追加すると、将来のアーム端ツール用に既製のグリッパー インターフェース ポイントが作成されます。{{1}{2}
- センサー取り付け規定:巣の近くにネジ穴や取り付け機能を組み込み、最終的にセンサーが取り付けられる部分に位置決めピンを組み込みます。{0}}これらのセンサーは、自動モードで印刷機がサイクルする前に、適切な配置を確認します。
- 搬送高さでの一貫した部品の高さ:部品がすべてのステーションで同じ高さまで上昇するようにリフターの高さを設定し、ロボット アームが好む固定搬送面と一致させます。
初期のダイ構築時のこれらの追加コストは少額で、通常は手動のダイの価格に 5 ~ 10% 追加されます。ダイが硬化され、実証され、生産に入った後に後から改造すると、コストが大幅に高くなり、多くの場合、数週間の修正のためにダイを使用から外す必要があります。
長期的な生産成長に向けた金型投資の計画-
トランスファーダイの生産ライフサイクル計画には、移行を決定するための明確なトリガーポイントと組み合わせた正直な量予測が必要です。ほとんどのチームが犯す間違いは、手動{1}}から自動化-への決定を将来の問題として扱うことです。需要が手動のキャパシティーを超える頃には、すでに遅れており、注文に応えるために残業シフトを実行しながら、自動化の指定に追われています。
自動化の準備ができていることを示す 4 つの指標:
- 一貫した品質指標:手動実行では、複数の製造ロットにわたる重要な寸法で 1.33 を超える Cpk 値が生成されます。プロセスは安定しており、金型は実証済みです。不安定なプロセスを自動化すると、自動化されたスクラップがより早く生成されるだけです。
- 安定したサイクルタイム:サイクル タイムのオペレータごとの変動は 10% 未満に縮小しました。{0}}-これは、成形シーケンスが十分に理解されており、再現可能であることを意味し、ロボットの動作プロファイルが予測可能になります。-
- 手動のキャパシティーを超えるボリューム予測:需要予測が(人間工学に基づいた休憩スケジュールと現実的な 1 日の生産量を考慮して)2 交代の手動操作で実現できる量を超えると、スループットの上限により会話が強制されます。{0}
- -自動化の損益分岐点のしきい値を超える部品あたりのコスト:{1}}コスト分析セクションのフレームワークを使用すると、1 個あたりの累積人件費に年間生産量を乗じた値が、自動化資本の償却コストを超えます。数学がひっくり返りました。
最初の手動による本番環境の実行からこれらの指標を追跡するチームは、直感的な決定ではなく、データに基づいた移行ポイントを持っています。{0}{1}{1}彼らは常に入力を測定しているため、クロスオーバーがいつ発生するかを正確に知っています。
もう 1 つの考慮事項: 手動フェーズ ダイは、多くの場合、自動化が導入された後でも役割を果たし続けます。-これは、自動化ラインが大量のベース部品を処理する一方で、サンプルのエンジニアリング、設計の反復、および少量のバリエーションの生産のためのツールとなります。-経験豊富な製造業者は、手動機能を完全に廃止するのではなく、プログラムされた剛性を備えた自動化ラインでは提供できない柔軟性を備えた並列リソースとして手動機能を維持しています。
このライフサイクルの観点は、ツールの見積もりの見方を再構築します。手動転写用に見積もられたダイは、今日の量を生産するための単なる生産ツールではありません。これは、マルチフェーズの生産戦略への最初の投資となる可能性があります。この戦略は、成長の各段階でそのツールを構築およびサポートするパートナーを評価する方法を知っている場合にのみ、最大限の価値をもたらします。
適切なトランスファーダイスタンピングパートナーの選択
生産ライフサイクル戦略の強さは、それを実行するサプライヤーによって決まります。手動によるプロトタイプの実行から自動化された大量生産に至るまで、完璧な段階的なアプローチを設計できますが、ツールを構築するパートナーにその進行をサポートするためのエンジニアリングの深さが欠けている場合、最悪の瞬間に機能の壁にぶつかることになります。-トランスファー ダイ スタンピング サプライヤーの選び方を知ることで、スムーズに規模を拡大できるチームと、プロジェクトの途中でベンダー評価を再開するチームを分けることができます。-
トランスファーダイパートナーで評価すべき主要な機能
トランスファープレスを所有するすべてのスタンピングショップが真のトランスファーダイパートナーとしての資格があるわけではありません。違いは製造能力だけではなく、エンジニアリング能力にもあります。工場ではトランスファー金型を適切に実行するかもしれませんが、成形の厳しさ、材料の流れ、および 5 つ以上のステーションにわたるオペレーターまたはロボットの取り扱いのバランスをとったマルチステーション ツールを設計するには、一般的な作業工場では欠けていることが多い専門的な経験が必要です。
トランスファーダイサプライヤーの品質評価を実施する場合は、次の評価基準を優先してください。
- マルチステーション金型設計の専門知識:サプライヤーは、4 つ以上の成形ステーションで金型のエンジニアリング経験をデモンストレーションできますか?複雑な形状のステーション数、成形順序、材料の流れをどのように決定したかを示すケーススタディを求めてください。本物のマルチステーショントランスファーダイメーカーの能力を持つサプライヤーは、絞り縮小比、中間形状の安定性、ステーション間公差の累積について流暢に説明します。-
- 手動とロボットの両方の転送構成の経験:両方の方法に対応するツールを設計したパートナーは、レイアウトの違い、機能要件の配置、ダイ アーキテクチャを形成する人間工学的な考慮事項を理解しています。この二重のエクスペリエンスは、ライフサイクル計画が手動操作から自動操作への移行を予想している場合に特に重要です。
- シミュレーションと仮想検証:サプライヤーは成形シミュレーションに FEA を使用していますか?転送シミュレーションソフトダイを構築する前にクリアランス パスと SPM 機能を検証するには?業界の専門家が強調しているように、完全に構築された金型よりも CAD 設計を変更する方がはるかに簡単です。このステップを省略したサプライヤーは、試用中にデバッグ費用をお客様に渡します。
- 大型または複雑な部品のマテリアルハンドリング:輸送中にたわむ傾向がある大型のブランク、複数の点でグリッパークランプを必要とするパネル、ステーション間の再配向が必要な部品はすべて、特定の搬送エンジニアリングの知識を必要とします。サプライヤーがプロジェクトに必要なサイズと複雑さのレベルで部品を扱っているかどうかを評価します。
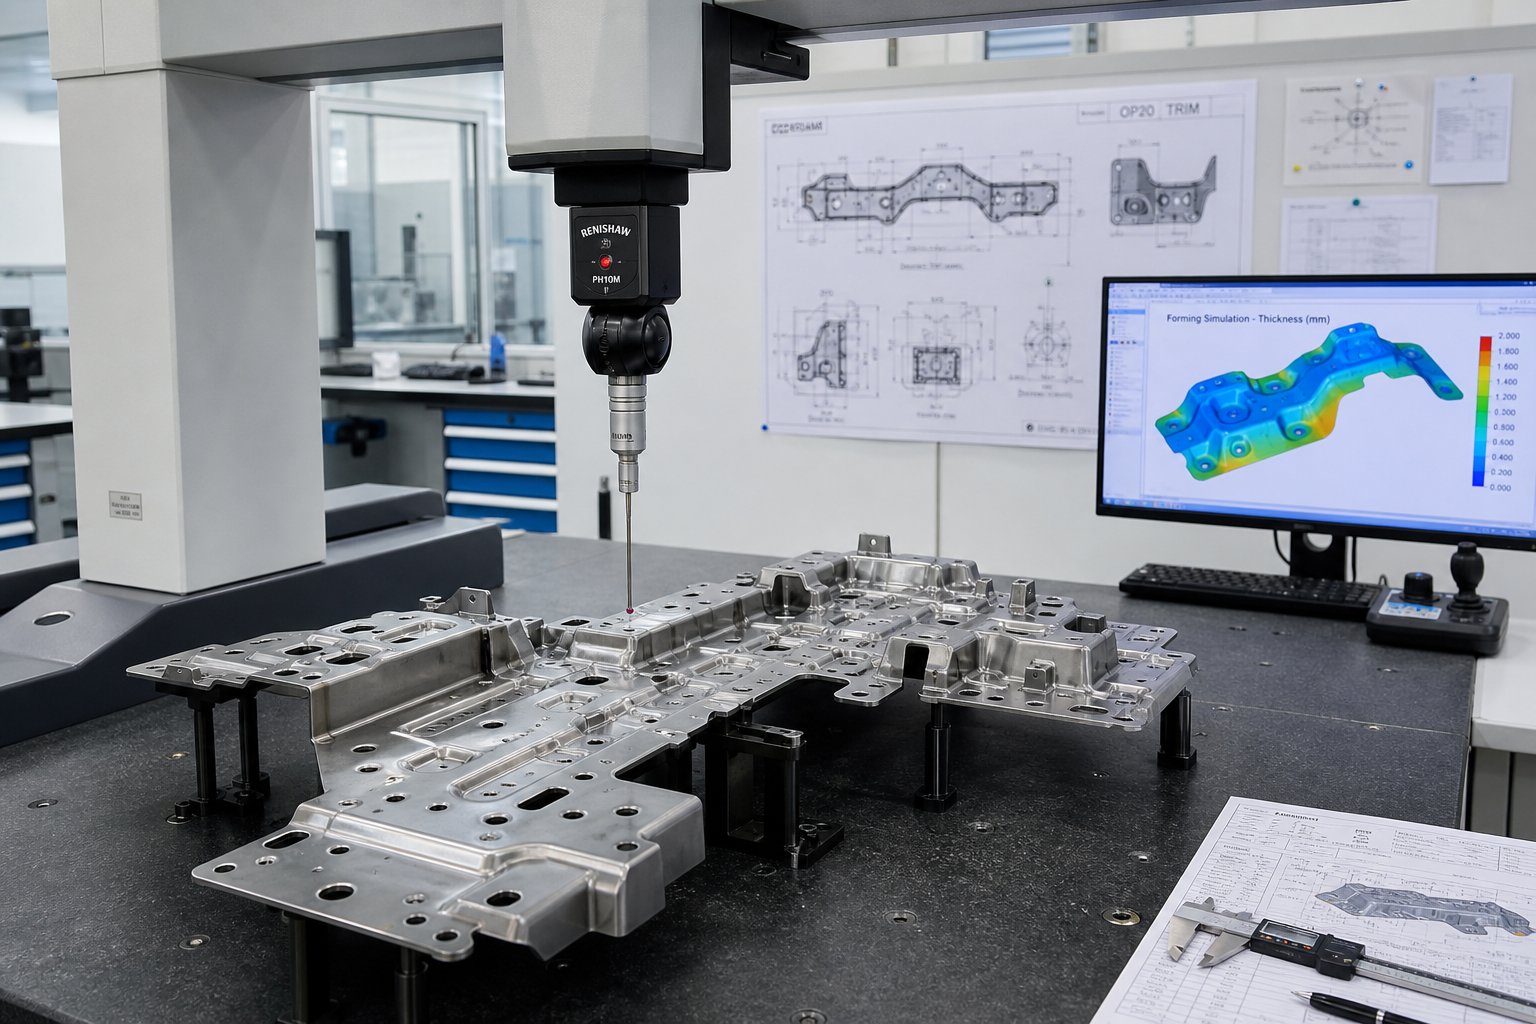
- 公差検証機能:サプライヤーが、部品が要求する寸法要件を検証できる CMM 機器、機能ゲージ、SPC プログラムを運用していることを確認してください。サプライヤーは、それを検証するための計測インフラを持たずに厳しい公差を引用しているが、それは実証できない約束をしていることになる。
- 試用版プレスの在庫状況:お客様の本番印刷機のトン数とベッド サイズに適合する社内試用印刷機を備えているサプライヤーは、出荷前にツールをデバッグできます。-これがないと、本番印刷機が試用プラットフォームとなり、デバッグにフロアタイムが費やされてしまいます。
複雑なマルチステーション成形の設計サポートの評価-
トランスファーダイスタンピングパートナーの評価基準は、サプライヤーが製造できるものを超えています。同様に重要なのは、彼らが何をエンジニアリングできるかということです。深絞り、複数回の再絞り、形成された表面にわたる穴あけ、異なるステーションで作成されたフィーチャ間の厳しい位置公差を必要とする複雑な部品には、工具サプライヤーからの協調的な設計サポートが必要です。
評価中に将来のパートナーに次の質問をしてください。
- 特定の部品の形状と材料に必要なステーションの最小数はどのように決定しますか?
- どのような成形シミュレーション ツールを使用していますか?また、予測される薄化、しわのリスク、およびスプリングバック補正を示すサンプル レポートを共有していただけますか?
- 手動搬送におけるオペレータの配置のばらつきを補正する位置特定システムはどのように設計しますか?また、ロボットハンドリングに移行するとそれらはどのように変化しますか?
- 最初の商品検査と製造部品の承認(PPAP または同等)のプロセスはどのようなものですか?{0}
- ジオメトリが固定される前に、製造可能性に関するフィードバックを目的とした設計をサポートできますか?{0}{1}
真のエンジニアリングパートナーシップを提供するサプライヤーは、販売言語に偏るのではなく、技術的にこれらの質問に取り組むでしょう。例えば、イーチェントランスファー スタンピング 金型の機能は、ロボットによるトランスファー構成と再現性検証をサポートすることで、エンジニアが大型または複雑な部品のマルチステーション成形を評価できるよう支援することを中心に構築されています。{0}この種のエンジニアリング-の前向きな姿勢は、サプライヤーのプロセスが単に価格を提示するのではなく、共同評価から始まるというものであり、トランスファー ダイの真剣なパートナーに期待すべき設計サポートの深さを示しています。
評価中の危険信号には、材料の成形性データについて質問せずにステーション数を見積もるサプライヤー、特定の部品形状に対する位置決め機能戦略を説明できないパートナー、金型のトライアウトを測定、調整、再検証の反復プロセスではなく 1 日のイベントとして扱うショップなどがあります。{0}}
安定した再現性が生産の信頼性に重要な理由
結局のところ、機能転写ダイと収益性の高い転写ダイを分けるのは、生産ロット全体での再現性です。トライアウト中は良好な部品を生成しても、5,000 回のヒット後にドリフトする金型は、検査の増加、封じ込め活動、顧客品質の逸脱によって隠れたコストを生み出します。評価では、サプライヤーが工具の全生産寿命にわたって寸法安定性をどのように確保しているかを調査する必要があります。
再現性を評価するための重要な要素:
- 工具鋼の選択と熱処理:適切な硬化と焼き戻しを施した D2、A2、および M2 工具鋼は、成形面や刃先での摩耗に耐えます。サプライヤーが高摩耗ステーションにどのような材料を指定しているか、またインサートの交換が必要な時期をどのように判断しているかを尋ねてください。{4}}
- 予防保守計画:サプライヤーはヒット数に関連した推奨メンテナンス スケジュールを提供していますか? ITD Precision の文書による品質管理研究によると、故障ではなく生産サイクルに基づいて事前に工具のメンテナンスをスケジュールすることで、工具の寿命が延び、長期にわたる部品の品質が維持されます。
- 試用および初期生産からの SPC データ:最初の記事の部品と一緒に Cpk データを提供するサプライヤーは、少数のサンプルで寸法適合性だけでなく、プロセス能力を実証します。{0}}
- 文書化された成形プロセスウィンドウ:トン数設定、潤滑仕様、ブランク位置決め基準、および許容される材料特性の範囲を文書化し、工具と一緒に提供する必要があります。これらがなければ、運用チームは、ツール ビルダーが開発中にすでに最適化したパラメータを推測することになります。
製造の信頼性は、部品番号 10,000 が公差範囲内で部品番号 10 と一致することがわかっていることから生まれます。その自信はサプライヤーの選択中に築かれるものであり、ツールが現場に到着した後に発見されるものではありません。あなたが選択するトランスファー ダイ スタンピング パートナーは、現在工具に支払っている金額だけでなく、部品の生産期間全体にわたる品質コスト、スクラップ率、顧客満足度を決定します。
手動トランスファーダイスタンピングに関するよくある質問
1. 手動トランスファー金型スタンピングと順送金型スタンピングの違いは何ですか?
順送金型スタンピングでは、連続した金属ストリップがステーションを通過し、最終的な切断までキャリア ストリップに取り付けられたままになります。手動トランスファー金型スタンピングでは、オペレーターが個別の金型ステーション間を物理的に移動する個々の自立型ブランクを使用します。-これにより、加工の合間にワークピースを回転、反転、または位置変更できるため、ストリップ送り順送金型では生成できない深絞りや多軸成形などの複雑な形状が可能になります。-順送金型は大量の小型部品に優れています。一方、手動搬送は、複雑な形状の中型から大型の部品を少量で処理します。-
2. 自動転写よりも手動転写ダイスタンピングを正当化する生産量はどれくらいですか?
通常、年間生産量が 1,000 ~ 50,000 個の部品の場合、手動トランスファー ダイ スタンピングが最も経済的です。 -自動搬送の費用対効果が高まる損益分岐点-は、部品の複雑さ、サイクル タイム、人件費、自動化の統合コストに応じて、一般に年間 50,000 ~ 150,000 個の部品になります。手動による移送では資本投資は少なくなりますが、部品ごとの人件費は高くなります。そのため、生産量が増加すると、累積された人件費が最終的により多くの部品に分散される自動化の先行投資を超えます。{12}}
3. 手動トランスファーダイスタンピングではどのような公差を達成できますか?
手動トランスファーダイスタンピングでは、重要な表面で±0.02 mmに達する精密コイニングステーションを使用して、形成されたフィーチャで約±0.05 mm、ピアスホールの位置で±0.03 mmの公差を達成できます。ただし、オペレーターの配置のばらつきにより、自動化システムでは排除できない要因が生じます。 -パイロット ピン、ネスト ブロック、ゲージ レールなどの適切に設計された位置決め機能は、オペレーターの配置のわずかな違いに関係なくワークピースを正確な位置にガイドすることで補正し、生産工程全体にわたって厳密な寸法制御を維持します。
4. 手動トランスファーダイスタンピング操作にはどのような安全システムが必要ですか?
手動トランスファーダイスタンピングには、OSHA 1910.217 規格に準拠した多層安全システムが必要です。重要な要素には、プレス サイクル中に両手が空いていることを保証する 2 つのハンド コントロール、オペレータがセンサー面を壊した場合にプレスを停止する存在感知ライト カーテン、物理的なダイ ガードまたはバリア デバイス、意図しない 2 回目のストロークを防止するアンチリピート機構、ブレーキ監視システム、メンテナンスのためのロックアウト / タグアウト手順が含まれます。-これらの冗長な安全装置により、単一の障害が搬送プロセス中にオペレータの負傷につながることはありません。
5. トランスファーダイスタンピングのサプライヤーをどのように評価して選択しますか?
マルチステーション金型設計の専門知識(4 つ以上の成形ステーション)、手動とロボットの両方の搬送構成の経験、FEA 成形シミュレーション機能、大型または複雑な部品のマテリアルハンドリングの知識、CMM 装置や SPC プログラムなどの公差検証インフラストラクチャ、社内のトライアウト プレスの有無に基づいてサプライヤーを評価します。- YICHEN などのサプライヤーは、マルチステーション トランスファー ダイのエンジニアリング-前方評価サポートを提供しており、エンジニアがツーリングに取り組む前に成形の実現可能性を評価できるように支援しています。危険信号には、材料の成形性について質問せずにステーション数を引用したり、特定の形状のフィーチャー配置戦略を説明できないことが含まれます。


